Curvas
Definición (Curva de clase \(C^{p}\))
- Dado un intervalo \(I \subseteq \mathbb{R}\), una función \(\gamma:I \to \mathbb{R}^n\) es de clase \(C^{p}(I)\) si existe un abierto \(J\) con \(I \subset J\) y \(\tilde{\gamma}: J\to \mathbb{R}^n\) tal que \(\tilde{\gamma} \in C^{p}(J)\) (definición usual para intervalos abiertos) con \(\tilde{\gamma}(t) = \gamma(t)\) para todo \(t \in I\).
- \(\mathcal{C} \subseteq \mathbb{R}^n\) se llama curva de clase \(C^{p}\) si existe \(\gamma:I \to \mathbb{R}^n, \gamma \in C^{p}(I)\) tal que \(\mathcal{C} = \{ \gamma(t): t \in I \}.\) Decimos que \((\gamma, I)\) es la parametrización de \(\mathcal{C}\).
Ejemplo
completar notas del lunes 10 e inicio del jueves 13
Lema (Conservatividad implica simetría en derivadas)
Si \(F: \mathbb{R}^n\to \mathbb{R}^{n}\) es conservativo y \(F=(F_{1},\dots,F_{n}) \in C^{1}\),
\[\frac{ \partial F_{j} }{ \partial x_{i} } = \frac{ \partial F_{i} }{ \partial x_{j} } \quad \forall i,j \in \{ 1,\dots,n \}.\]Prueba: Como \(F\) es conservativo, existe \(f:\mathbb{R}^n \to \mathbb{R}\) tal que
\[\nabla f = \left( \frac{ \partial f }{ \partial x_{1} }, \dots, \frac{ \partial f }{ \partial x_{n} } \right) = (F_{1},\dots,F_{n}) = F.\]Así,
\[\frac{ \partial F_{j} }{ \partial x_{i} } = \frac{ \partial f }{ \partial x_{i} } \left( \frac{ \partial f }{ \partial x_{j} } \right) =_{f \in C^{2}} \frac{ \partial f }{ \partial x_{j} } \left( \frac{ \partial f }{ \partial x_{i} } \right) = \frac{ \partial F_{i} }{ \partial x_{j} }.\]La implicación conversa es también cierta.
Ejemplo
Considere \(F(x,y,z) = (3y^{2}z+ye^{x}, 6xyz+e^{x},3xy^{2})\). Calculando las derivadas parciales, verificamos que
- \(\frac{ \partial F_{1} }{ \partial y } = 6yz+e^{x} = \frac{ \partial F_{2} }{ \partial x }\),
- \(\frac{ \partial F_{1} }{ \partial z } = 3y^{2}= \frac{ \partial F_{3} }{ \partial x }\),
- \(\frac{ \partial F_{2} }{ \partial z } = 6xy = \frac{ \partial F_{3} }{ \partial y }\). Si \(f\) es conservativo, note que \(f(x,y,z) = 3xy^{2}z + y e^{x}\) (\(\nabla f = f\)).
Integrales de superficie
Definición (Regiones y superficies)
- \(R \subseteq \mathbb{R}^n\) si existe un conjunto \(K\) de Jordan tal que \(R = \bar{K}\) (conexo y no vacío).
- S \(S\subseteq \mathbb{R}^n\) se llama superficie de clase \(C^{p}\) si existe una parametrización \((\sigma, R)\) con \(R\) región en \(\mathbb{R}^{2}\) tal que \(\sigma:R \to \mathbb{R}^n\) es de clase \(C^{p}(R)\), inyectiva en \(R^{\circ}\) tal que \(\sigma(R) = S\).
Ver ejemplos en notas de clase
Área de superficie
Lema (Existencia del plano tangente)
Sea \(S = (\sigma, R) \subseteq \mathbb{R}^{3}\). Suponga que existe \((u_{0},v_{0}) \in R\) tal que
\[\frac{ \partial \sigma }{ \partial u } (u_{0},v_{0}) \neq 0 \neq \frac{ \partial \sigma }{ \partial v } (u_{0},v_{0}).\]Entonces, \(S\) tiene un plano tangente en \((u_{0},v_{0})\). Su normal es \(N_{\sigma}(u_{0},v_{0}):=\frac{ \partial \sigma }{ \partial u } (u_{0},v_{0}) \times \frac{ \partial \sigma }{ \partial v } (u_{0},v_{0})\).
Nota
El vector normal es independiente de \(\sigma\).
Área de una superficie
Considere una superficie \(S = (\sigma,R)\). Sea \(C = [a, b] \times [c,d]\) una caja que contiene a \(R\) . 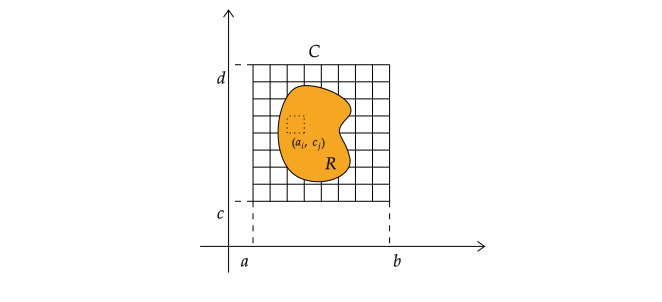 Cada subcaja de \(C\) que interseca a \(\bar{R}\) se mapea a un trozo pequeño de la superficie. Sean \(\{ a_{0}<a_{1}< \dots < a_{m}\}\) partición de \([a,b]\) y \(\{ c_{0} < c_{1} < \dots < c_{m} \}\) partición de \([c,d]\). Para \((a_{i},c_{j}) \in R\), defina las curvas \(\sigma_{a_{i}}:[c,d]\to S\) y , \(\sigma_{c_{i}}:[a,b]\to S\) tal que \(\sigma_{a_{i}}(v) = \sigma(a_{i},v)\) y \(\sigma_{c_{i}}(u) = \sigma(u,c_{i})\). Esas curvas tienen tangentes
Si consideramos la subcaja contenida en los puntos \((a_{i},c_{j})\), \((a_{i+1},c_{j})\), \((a_{i},c_{j+1})\),\((a_{i+1},c_{j+1})\), entonces, el área de la superficie puede ser aproximada por el área del paralelogramo formado por el plano tangente:
\[\begin{aligned} A_{S} &\approx \lVert (\sigma(a_{i+1},c_{j}) - (\sigma(a_{i},c_{j})) \times ((\sigma(a_{i},c_{j+1}) - \sigma(a_{i}, c_{j})) \rVert \\ &=_{TVM} \left\lVert (a_{i+1}-a_{i}) \frac{ \partial \sigma }{ \partial u }(u_{i},c_{j})\times (c_{j+1} - c_{j}) \frac{ \partial \sigma }{ \partial v }(a_{i},v_{j}) \right\rVert \\ &= (a_{i+1} - a_{i})(c_{j+1}-c_{j}) \left\lVert \frac{ \partial \sigma }{ \partial u }(u_{i},c_{j}) \times\frac{ \partial \sigma }{ \partial v }(a_{i},v_{j}) \right\rVert \end{aligned}\]con \(u_{i} \in [a_{i},a_{i+1}], v_{j} \in [c_{j},c_{j+1}]\). Sumando sobre las subcajas y tomando límite cuando \(m \to \infty\):
\[\begin{aligned} \implies A_{S} &\approx \sum_{i,j=1}^{m} \underbrace{ (a_{i+1}-a_{i})(c_{j+1}-c_{j}) }_{ v(C) } \left\lVert \frac{ \partial \sigma }{ \partial u }(u_{i},c_{j}) \times\frac{ \partial \sigma }{ \partial v }(a_{i},v_{j}) \right\rVert \\ &\underset{m \rightarrow \infty}{\longrightarrow} \iint_{R} \left\lVert \frac{ \partial \sigma }{ \partial u }(u,v) \times\frac{ \partial \sigma }{ \partial v }(u,v) \right\rVert \, du \,dv = \iint_{R} \lVert N_{\sigma}(u,v) \rVert \, du \, dv. \end{aligned}\]Definición (Integral de superficie)
Dada \(g:S\to R\) continua, con \(S\) superficie, se define la integral de superficie como
\[\iint_{S} g \, dS := \iint_{R} g(\sigma(u,v)) \lVert N_{\sigma} (u,v) \rVert \, du \, dv.\]Nota, si \(g \equiv 1\), \(\iint_{S} dS = \iint_{R} \lVert N_{\sigma}(u,v) \rVert \,du \,dv\) da el área de \(S\).
Ejemplo (Esfera de radio 1)
En coordenadas esféricas, tenemos \(\rho=1\). La parametrización viene dada por: \(\sigma(\theta, \phi) = (\sin \phi \cos \theta, \sin \phi \sin \theta, \cos \phi)\), con \(\theta \in [0,2\pi], \phi \in [0,\pi]\).
- Para calcular el área, obtenemos el vector normal:
Así,
\[A = \int_{0}^{2 \pi} \int_{0}^{\pi} \lvert \sin \phi \rvert \, d\phi \, d \theta = \int_{0}^{2\pi} \, d \theta \int_{0}^{\pi } \sin \phi \, d \phi = 4 \pi.\]- Calculemos ahora el plano tangente en \((\theta, \phi) = (\frac{\pi}{4}, \frac{\pi}{2})\). Obtenemos primero un punto del plano evaluando la superficie en el punto dado:
Ahora, obtenemos el vector normal
\[N = -\sin \frac{\pi}{2} \left( \frac{\sqrt{ 2 }}{2}, \frac{\sqrt{ 2 }}{2},0 \right) =\left( \frac{-\sqrt{ 2 }}{2}, \frac{-\sqrt{ 2 }}{2}, 0\right).\]Luego, el plano tangente es
\[\Pi: \left( \frac{-\sqrt{ 2 }}{2}, \frac{-\sqrt{ 2 }}{2},0 \right) \cdot \left( x - \frac{\sqrt{ 2 }}{2}, y - \frac{\sqrt{ 2 }}{2}, z\right) = 0.\]Ver más ejemplos en las notas de clase
Superficies orientadas
Ejemplo
Ver ejemplo de la cinta de Mobius.
Definición (Superficie orientable)
- Un vector unitario normal para \(S\) en \((x_{0},y_{0},z_{0}) = \sigma(u_{0},v_{0})\)
- \(S\) es orientable si posee \((\sigma, R)\) tal que si \(\sigma (u_{0},v_{0}) = \sigma(u_{1},v_{1})\), entonces \(n_{\sigma}(u_{0},v_{0}) = n_{\sigma}(u_{1},v_{1})\).
-
Definición (Integral de superficie orientada)
Sea \(S\) una superficie orientada con parametrización \((\sigma, R)\) de clase \(C^{1}\) con vector normal unitario \(n\). Sea \(F:S\to \mathbb{R}^{3}\) continua. Se define
Nota
Dadas \((\sigma_{1}, R_{1}), (\sigma_{2}, R_{2})\) de \(S\), entonces
\[\iint_{R_{1}} F(\sigma_{1}(u,v)) N_{\sigma_{1}} (u,v) \, du \, dv = \pm \iint_{R_{2}} F(\sigma_{2}(u,v)) N_{\sigma_{2}} (u,v) \, du \, dv.\]Ver ejemplos en notas de clase
Teoremas de Green, Gauss y Stokes
Definición (Orientación positiva en curvas)
Sea \(R \subseteq \mathbb{R}^{2}\) región, \(\partial R\) suave a trozos. Se dice que \(\partial R\) tiene orientación positiva si tiene la orientación inducida al considerar \(R\) como superficie en \(\mathbb{R}^{3}\) (\(S =\{(x,y,0), (x,y) \in \mathbb{R}\}\)) con orientación positiva (normal paralela a eje \(z^{+}\)).
Teorema (Green)
Sea \(R \subseteq \mathbb{R}^{2}\) región (como en la definición). Sea \(F = (F_{1}, F_{2}):\mathbb{R}^{2} \to \mathbb{R}^{2}\) de clase \(C_{1}\). Entonces
\[\int_{\partial R} F \cdot T \, dS = \iint_{R} \left( \frac{ \partial F_{2} }{ \partial x } -\frac{ \partial F_{1} }{ \partial y }\right) \, dy \, dx .\]Ver ejemplos en notas de clase
Definición (Orientación positiva en superficies y divergencia)
- Sea \(R \subseteq \mathbb{R}^{3}\) región con \(\partial R = S\) orientable, suave a trozos. S está orientada de forma positiva si su vector normal unitario \(n(x)\) apunta lejos del interior \(R^{\circ}\) para todo \(x\).
- Dada \(F=(F_{1},F_{2},F_{3}):\mathbb{R}^{3}-.\mathbb{R}^{3}\) de clase \(C^{1}\), su divergencia es
Teorema (Gauss)
Sea \(R \subseteq \mathbb{R}^{3}\) región orientada positiva. Si \(F:\mathbb{R}^{3} \to \mathbb{R}^{3}\) de clase \(C^{1}\), entonces
\[\iint_{\partial R} F \cdot n \, dS = \iiint_{R} \mathrm{div} F \, dz \,dy \,dx\]Ver ejemplos en notas de clase
Definición (Rotacional)
Dada \(F:\mathbb{R}^{3}\to \mathbb{R}^{3}\) de clase \(C^{1}\), se define su rotacional
\[\mathrm{rot F} = \nabla \times F = \begin{vmatrix} \hat{i} & \hat{j} & \hat{k} \\ \frac{ \partial }{ \partial x } & \frac{ \partial }{ \partial y } & \frac{ \partial }{ \partial z } \\ F_{1} & F_{2} & F_{3} \end{vmatrix} = \left( \frac{ \partial F_{3} }{ \partial y } - \frac{ \partial F_{2} }{ \partial z }, -\frac{ \partial F_{3}}{ \partial x } + \frac{ \partial F_{1} }{ \partial z }, \frac{ \partial F_{2} }{ \partial x } - \frac{ \partial F_{1} }{ \partial y } \right)\]Teorema (Stokes)
Sea \(S\) una superficie orientable de clase \(C^{2}\), suave a trozos, y con normal \(n\). Suponga que “\(\partial S\)” es una curva cerrada de clase \(C^{1}\), suave a trozos y con orientación positiva. Si \(F:\mathbb{R}^{3}\to \mathbb{R}^{3}\) es de clase \(C^{1}\), entonces
\[\iint_{\partial S} F \cdot T \, dS = \iint_{S} \mathrm{rot} F \cdot n \, dS.\]Nota
En este caso, la “frontera de \(S\)” no se refiere a su frontera topológica, (pues todos los puntos satisfacen la definición). Nos referimos más bien al mapeo de \(\partial R\), donde \(S = (\sigma, R)\).
Ver ejemplos en notas de clase